 WORLDTECH
Intelligentes System hilft humanoiden Robotern, ihren ganzen Körper für Alltagsaufgaben zu koordinieren
Was passiert ist
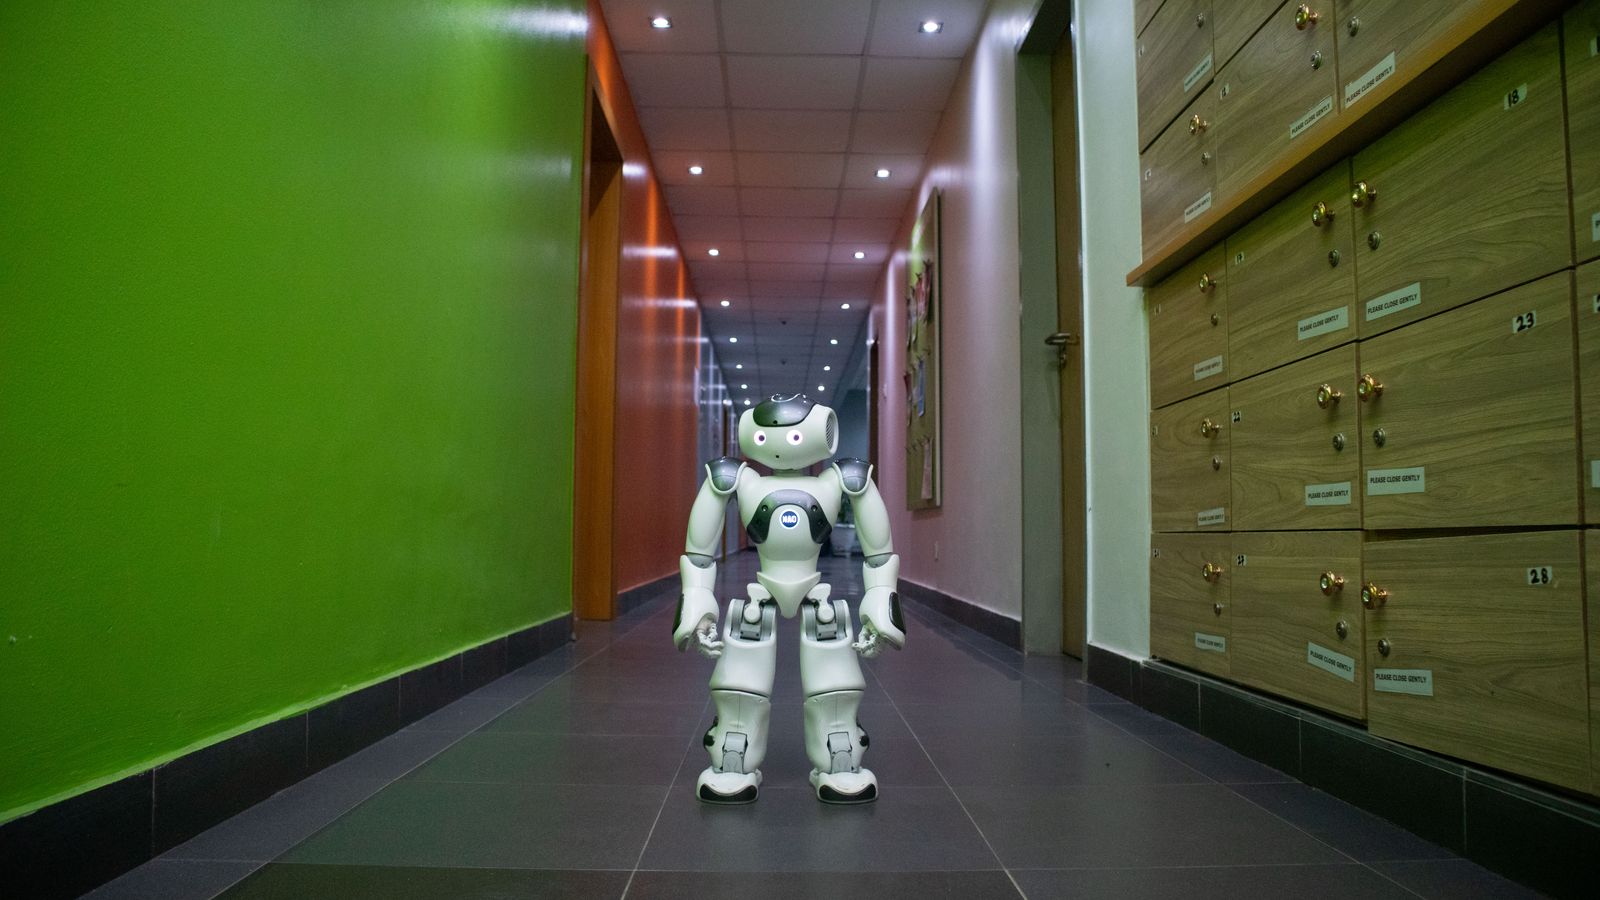
Das Shanghaier Unternehmen Archon Robotics hat seine erste Demonstration der Whole-Body Intelligence (WBI) veröffentlicht, die die Bewegungen humanoider Roboter mit ihrem Verständnis von Aufgaben koordiniert. Das System verbindet übergeordnete Aufgabenplanung mit koordinierter Bewegung des gesamten Körpers und ermöglicht es Robotern, komplexe Tätigkeiten in realen Umgebungen auszuführen.
Die Demonstration zeigt beliebte humanoide Modelle bei Aufgaben wie dem Aufheben von Gegenständen, dem Überwinden von Stufen, dem Abräumen von Tischen, dem Bedienen von Geschirrspülern und dem Einräumen von Kühlschränken. Das Unternehmen erklärt, sein Ansatz nutze menschliche Daten für das Vortraining und Daten von realen Robotern für das Nachtraining, wobei die gezeigten vollständigen Demonstrationen autonom und in normaler Geschwindigkeit ablaufen.
Intelligentere Bewegungen humanoider Roboter
Archons Framework für Whole-Body Intelligence soll humanoiden Robotern helfen, Aufgabenanweisungen in koordinierte körperliche Bewegungen umzusetzen. Der Ansatz, Whole-Body Intelligence (WBI) genannt, kombiniert umfangreiche Daten zu menschlichen Ganzkörperbewegungen für das Vortraining mit Demonstrationen realer Roboter für das Nachtraining.
Wichtige Fakten
- Das Shanghaier Unternehmen Archon Robotics hat seine erste Demonstration der Whole-Body Intelligence (WBI) veröffentlicht, die die Bewegungen humanoider Roboter mit ihrem Verständnis von Aufgaben koordiniert
- Das Unternehmen erklärt, sein Ansatz nutze menschliche Daten für das Vortraining und Daten von realen Robotern für das Nachtraining, wobei die gezeigten vollständigen Demonstrationen autonom und in normaler Geschwindigkeit ablaufen
Quellen & Belege
- Interesting Engineering Berichtende Quelle
Smart system helps humanoid robots coordinate their whole bodies for chores ↗
https://interestingengineering.com/ai-robotics/first-demonstration-of-whole-body-intelligence